
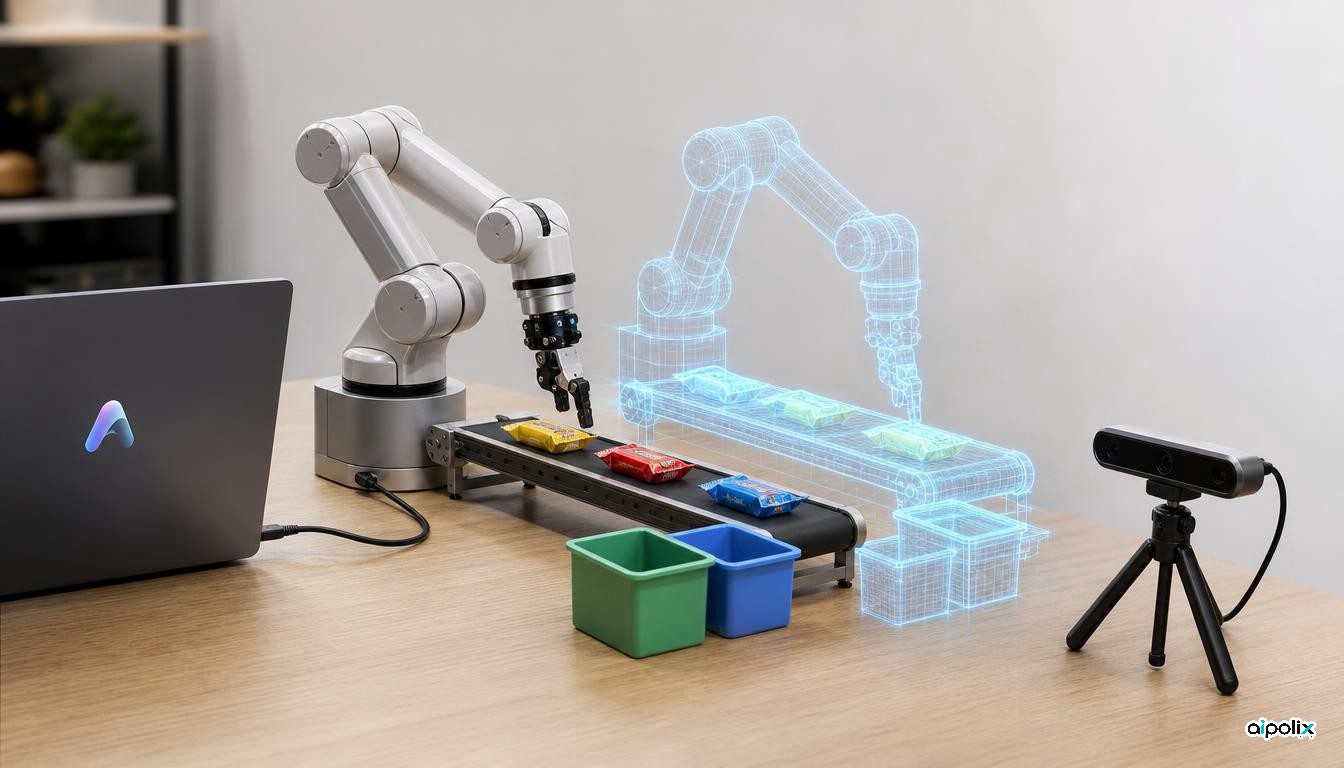
Google میخواهد محیط برنامهنویسی Antigravity را به میز کاری برای نرمافزار رباتیک تبدیل کند. تیم Gemini Robotics روز ۱۷ نوامبر ۲۰۲۶ در نوشتهای در Google Developers Blog که امضای الکس گرونستاین (Alex Gruenstein)، مهندس ارشد نرمافزار، و گیب کوهن (Gabe Cohen)، مدیر ارشد مدیریت محصول رباتیک، را دارد، از افزونه رباتیک Google Antigravity رونمایی کرد. کد این افزونه در مخزن تازهای با مجوز Apache 2.0 به نام google-deepmind/robotics-antigravity-plugin قرار دارد که یک روز پیش از آن ساخته شده بود.
این افزونه مجموعهای از مهارتهای ایجنتی است که مدل به نمایندگی از توسعهدهنده به کار میگیرد. مهارتهای راهاندازی، درایورها را نصب میکنند، دوربینها را پیدا میکنند، بازو را کالیبره میکنند و حرکتهای آزمایشی را اجرا میکنند، آن هم از لحظه وصل شدن کابل USB. مهارتهای MuJoCo صحنههای شبیهسازیشده را درون Antigravity میسازند، بررسی میکنند و نمایش میدهند؛ ورودی میتواند یک توصیف متنی، پیوند یک محصول، اسناد یا عکسهایی از فضای کار واقعی باشد. Google این شیوه تغییر دادن صحنه از راه گفتوگو را «vibe sim» مینامد. مهارتهای ادراک و کنترل از درک فضایی مدل برای یافتن اشیا، برنامهریزی برای گرفتن آنها و هدایت بازو در حلقه بسته بهره میبرند و مهارتهای ساخت برنامه همه اینها را به هم وصل میکنند، تا کنترلگری که در شبیهسازی آزموده شده دقیقاً همان کدی باشد که بعداً ربات واقعی را حرکت میدهد. میتوان بدون هیچ سختافزاری فقط در شبیهسازی هم کار کرد.
مدل هدف این افزونه Gemini 4 Hydrogen است، نسخه سریع Gemini 4 که Google هفته پیش از آن عرضه کرد. به گفته Google، این مدل در محک Artificial Analysis Robotics 0.1 امتیاز ۵۸ گرفته است؛ محکی که در آن مدل یک بازوی واقعی ششمحوره را در هشت کار رومیزی، مثل ریختن نوشیدنی یا چیدن بلوکها در جعبه، کنترل میکند. Google این نتیجه را همتراز Gemini 4 Argon و با هزینه کمتر برای هر توکن توصیف میکند. بارت هیلریش (Bart Hillerich) از نشریه TAO در گزارش ۱۸ نوامبر یادآوری کرد که این عدد میانگین امتیاز از ۱۰۰ با احتساب امتیاز جزئی است و نه درصد کارهایی که کامل انجام شدهاند. Google همچنین میگوید Hydrogen در پرسشهای استدلال فضایی محک عمومی ERQA از مدلهای تخصصی Gemini Robotics ER 2 بهتر عمل میکند و به کاربران ER 2 پیشنهاد میکند آن را امتحان کنند.
اطلاعیه رسمی بر نمایشهایی تکیه دارد که خود شرکت اجرا کرده، نه بر آزمونهای مستقل. یک بازوی I2RT YAM همراه یک دوربین عمق بیرونی، از لحظه اتصال به لپتاپ تا کالیبره و آماده شدن، حدود ده دقیقه وقت گرفت و روندهای مشابهی بازوی ارزان SO-ARM101 و بازوی صنعتی FR3 Duo را هم به کار انداخت. در نمونهای مفصلتر، طرحی روی تخته سفید از یک نوار نقاله برای جداسازی تنقلات به یک سلول شبیهسازی در MuJoCo تبدیل شد، شیوه گرفتن اشیا در چند اجرای شبیهسازی تأیید شد و پس از حدود یک ساعت، بازوی واقعی تنقلات را از روی نوار متحرک جدا میکرد. در نمایشهای دیگر، دو بازوی YAM Pro به یک فروشگاه اینترنتی کوچک وصل شدهاند که سفارشهایش را خودش بستهبندی میکند و FR3 Duo هم شطرنج بازی میکند.
دسترسی به این ابزار شرایطی دارد. افزونه درون Antigravity از منوی Customizations و از قفسه Build With Google نصب میشود و Antigravity فقط در اختیار مشترکان پولی Google AI Pro و Ultra است. مخزن پروژه نصب از GitHub با خط فرمان agy یا از طریق npx skills را هم توضیح میدهد، اما فقط نسخه فروشگاه افزونهها هفت مهارت MuJoCo را در خود دارد؛ کسانی که از GitHub نصب میکنند باید این مهارتها را از مخزن MuJoCo اضافه کنند و مهارتهایی که مدلهای ادراکی Gemini را فرا میخوانند به کلید Gemini API نیاز دارند. خود Hydrogen هم در Interactions API از Gemini API و در Google AI Studio در دسترس است.
مخزن پروژه هشدار ایمنی صریحی هم دارد: مسئولیت کارکرد ایمن ربات با کاربر است، باید کنار بازوی در حال حرکت ماند، فضای کار را خالی نگه داشت و راهی برای قطع برق همیشه در دسترس داشت. نشریه TokenPost در گزارشی به قلم سایمون یون (Simon Yoon) و سایت فناوری NeoTeo هر دو ۱۸ نوامبر به این عرضه پرداختند و بیشتر همان مطالب رسمی را بازگو کردند.
این افزونه آزمونی برای یک ایده بزرگتر است: اینکه ایجنتهای عمومی برنامهنویسی، بهجای پشتههای تخصصی رباتیک، بتوانند درایورها، کالیبراسیون، شبیهسازی و کد کنترلی را که شروع هر پروژه رباتیک را کند میکند بر عهده بگیرند. هنوز معلوم نیست این رویکرد بیرون از نمایشهای Google و روی بازوهایی جز همان چند مدل معرفیشده چگونه عمل میکند.