
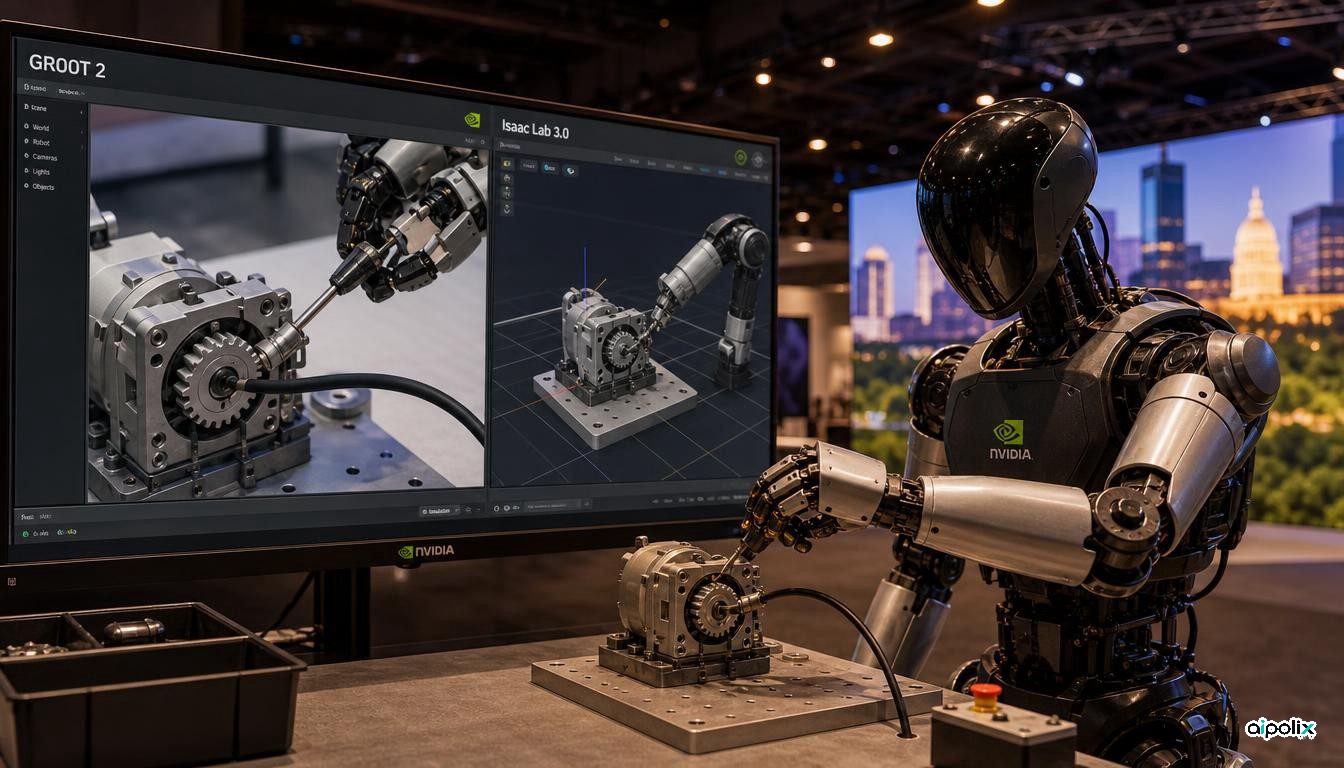
انویدیا در ۹ نوامبر ۲۰۲۶ در نوشتهای به قلم ساسا دوکا اعلام کرد فناوریهای باز تازهای را در کنفرانس یادگیری ربات در آستین تگزاس معرفی میکند. محور خبر یک مدل کنش جهانی متنباز است که روی بستر جهانسازی همین شرکت ساخته شده و با دادههای متنوع ربات و انسان، از جمله صد هزار ساعت داده خودمحور انسانی متنباز، آموزش دیده است. شرکت میگوید این مدل باید به رباتها دستکاری ظریف بیاموزد، نه فقط راه رفتن، و همین چرخش به سمت مهارت دستی در کنار رباتیک عاملمحور فضای این دوره از کنفرانس را شکل میدهد.
انویدیا چند رقم ارزیابی خودش را برای این مدل منتشر کرده است. میگوید مدل ۴۰ مورد از ۵۰ وظیفه ارزیابیشده را دستکم یک بار بدون نمایش مخصوص همان وظیفه انجام داده، مهارت آموخته از نمایش انسانی را میان بدنههای ربات مختلف منتقل میکند و با یک نمایش برای هر وظیفه به میانگین ۷۱ درصد موفقیت در پنجاه وظیفه رسیده و با پنج نمایش این رقم به ۹۵ درصد افزایش یافته است. به گفته نوشته، عاملها میتوانند با یک واسط برنامهنویسی مهارتها را پشت سر هم اجرا کنند و از خطا بازیابی شوند. شرکت همچنین میگوید مدل در میان سه رتبه نخست چند جدول شناختهشده شبیهسازی خانه و آزمایشگاه قرار دارد و چند بار در صدر بوده است.
از نخستین آزمودنکنندگان نامبرده میتوان به نکسونیی برای جابهجایی رختشویخانه، فاکسکان برای خودکارسازی کارخانه سرور و زیمنس برای موارد صنعتی اشاره کرد. میکروایجیآی نسخهای را که با یادگیری تقویتی دوباره آموزش دیده برای تعویض کابل شبکه با بازوی صنعتی به کار میبرد و قصد دارد جریان عاملمحور را در کنفرانس نشان دهد. انویدیا همچنین گردشکاری منتشر میکند که ویدیوی انسان را به نمایش شبیهسازیشده ربات تبدیل میکند و مدلی برای بازسازی سهبعدی حرکت دست که به گفته شرکت در دو هفته پس از انتشار از چهل هزار دریافت در مخزن مدلها گذشته و با داده شرکتی در حوزه ثبت حرکت دست آموزش دیده است.
نیمه دیگر خبر شبیهسازی است. نسخه سوم چارچوب متنباز یادگیری ربات این شرکت به پژوهشگران امکان میدهد با کمک عاملها محیط آموزش بسازند، میان دو حلکننده فیزیک داخلی و موتور فیزیک متنباز نیوتن جابهجا شوند، موتور تصویر را انتخاب کنند و کتابخانه تازه پسآموزش تقویتی را روی مدلهای پایه اعمال کنند. یکپارچگی نزدیکتر با موتور نیوتن باید اجسام تغییرشکلپذیر مانند کابل و پارچه و دستهای مفصلی پیچیده را مدل کند. انویدیا میگوید این نسخه با موتور نیوتن تا دو و نیم برابر توان آموزش نسخه قبلی را در یک آزمون دستکاری ظریف مبتنی بر بینایی داشته است. از شرکای نامبرده میتوان به تیمی که حلکننده جدیدی روی نیوتن معرفی کرد و چند شرکت رباتیک صنعتی و خدماتی اشاره کرد.
دو مجموعه آزمون باز تازه قرار است چیرهدستی صنعتی را بسنجند. یکی که با همکاری یک شرکت کرهای و روی چارچوب ارزیابی همین خانواده ساخته شده پانزده وظیفه را در چهار صحنه خردهفروشی، لجستیک، تولید و مهماننوازی پوشش میدهد. دیگری که با دانشگاه کالیفرنیا در برکلی ساخته شده رباتها را در شش وظیفه صنعتی با تغییرات و معیارهای استاندارد میسنجد. خود چارچوب ارزیابی سیاستها در هزاران تغییر شبیهسازیشده نیز با پیشنمایش ویژه برنامهنویسان به کنفرانس میرسد. یک یادداشت پژوهشی سیاست واحدی را توصیف میکند که هر بیست وظیفه تخته مونتاژ استاندارد صنعتی را در شبیهسازی یاد گرفته و به گفته انویدیا به بیش از ۹۸ درصد موفقیت در آموزش رسیده، در حالی که سیاستهای جداگانه برای هر وظیفه ۸۱ درصد بوده و حدود سیونه برابر زمان پردازنده گرافیکی کمتری مصرف شده است.
نوشته همچنین بر رباتیک عاملمحور تأکید میکند. چارچوب گرافبهمثابه سیاست در برکلی از عاملها میخواهد مهارتهای جدا را به برنامه ربات وصل کنند، آنها را در شبیهسازی بیازمایند و از روی شکستها اصلاح کنند. کن گلدبرگ، استاد رباتیک در همان دانشگاه و از مسئولان این کار، نقل شده که این رویکرد هیجانانگیزترین تحول فناورانه از زمان اینترنت در ۱۹۹۵ است. چند شرکت اتوماسیون صنعتی در حال بررسی آن هستند. دو مقاله انویدیا نیز میان شش نامزد نهایی جایزه بهترین مقاله کنفرانس هستند. تمام ارقام توانایی، جدولها و توان عملیاتی بالا ادعاهای انویدیا یا شرکای نامبرده است و نوشته آزمون مستقل جداگانهای ارائه نمیکند.