
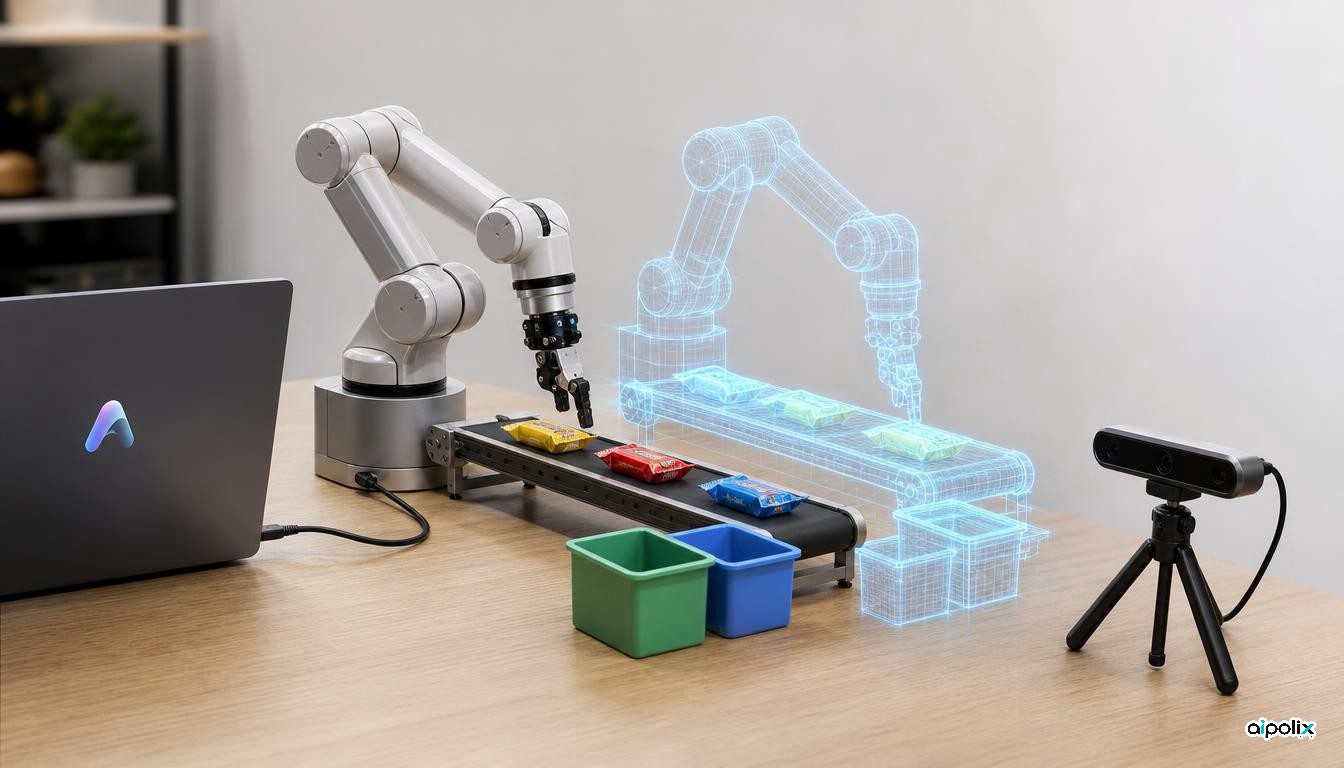
A Google quer transformar o Antigravity, o seu ambiente de programação, numa bancada de trabalho para software de robótica. A 17 de novembro de 2026, a equipa Gemini Robotics anunciou um plugin de robótica para o Google Antigravity num artigo do Google Developers Blog assinado por Alex Gruenstein, engenheiro de software distinto, e por Gabe Cohen, diretor sénior de gestão de produto para robótica. O código está num novo repositório com licença Apache 2.0, o google-deepmind/robotics-antigravity-plugin, criado na véspera.
O plugin reúne um conjunto de competências de agente que o modelo aciona em nome de quem programa. As de arranque instalam controladores, detetam câmaras, calibram o braço e executam movimentos de teste, tudo a partir de uma ligação USB. As de MuJoCo constroem, verificam e renderizam cenas simuladas dentro do Antigravity a partir de uma descrição em texto, de uma ligação para um produto, de documentos ou de fotografias do espaço real; a Google chama "vibe sim" ao hábito de remodelar essas cenas em conversa. As de perceção e controlo recorrem à compreensão espacial do modelo para localizar objetos, planear preensões e guiar o braço em circuito fechado, e as de aplicação juntam tudo, para que o controlador testado na simulação seja exatamente o código que depois move o robô verdadeiro. Também é possível trabalhar só em simulação, sem qualquer hardware.
O modelo pensado para isto é o Gemini 4 Hydrogen, a variante rápida do Gemini 4 lançada na semana anterior. Segundo a Google, o Hydrogen obtém 58 pontos no Artificial Analysis Robotics 0.1, um teste em que um modelo comanda um braço real de seis eixos ao longo de oito tarefas de mesa, como servir uma bebida ou arrumar blocos numa caixa, resultado que a empresa compara ao do Gemini 4 Argon com um preço por token mais baixo. Como notou Bart Hillerich, da TAO, num texto de 18 de novembro, esse valor é uma média de pontuação sobre 100 com crédito parcial e não a percentagem de tarefas concluídas. A Google afirma ainda que o Hydrogen supera os modelos especializados Gemini Robotics ER 2 em perguntas de raciocínio espacial do teste público ERQA e sugere aos utilizadores do ER 2 que mudem.
O anúncio apoia-se em demonstrações feitas pela própria empresa, e não em ensaios independentes. Um braço I2RT YAM com uma câmara de profundidade externa passou de ligado a um portátil a calibrado e pronto em cerca de dez minutos, e processos semelhantes puseram a funcionar um braço barato SO-ARM101 e um FR3 Duo industrial. Num exemplo mais longo, um esboço de quadro branco de uma passadeira para separar snacks deu origem a uma célula em MuJoCo; as preensões foram validadas em várias corridas simuladas e, ao fim de mais ou menos uma hora, um braço real já separava os snacks numa passadeira em movimento. Outras demonstrações ligam dois braços YAM Pro a uma pequena loja online que embala as próprias encomendas e põem o FR3 Duo a jogar xadrez.
O acesso tem condições. Dentro do Antigravity, o plugin instala-se a partir do menu Customizations, na prateleira Build With Google, e o Antigravity está reservado a assinantes pagos do Google AI Pro e do Ultra. O repositório explica também como instalar a partir do GitHub, com a linha de comandos agy ou através de npx skills, mas apenas a versão do marketplace inclui as sete competências de MuJoCo; quem instala pelo GitHub tem de as ir buscar ao repositório do MuJoCo, e as competências que chamam modelos de perceção Gemini exigem uma chave da Gemini API. O Hydrogen está disponível na Interactions API da Gemini API e no Google AI Studio.
O repositório deixa um aviso de segurança direto: cabe a cada utilizador operar o robô com segurança, ficar junto de um braço em movimento, manter a área livre e ter sempre à mão uma forma de cortar a energia. A TokenPost, numa peça de Simon Yoon, e o site de tecnologia NeoTeo noticiaram o lançamento a 18 de novembro, sobretudo a reproduzir os materiais oficiais.
O plugin põe à prova uma ideia mais ampla: a de que agentes de programação genéricos, e não pilhas de software especializadas, conseguem tratar dos controladores, da calibração, da simulação e do código de controlo que tornam lento o arranque de qualquer projeto de robótica. Falta perceber como se comporta fora das demonstrações da Google e em braços além dos poucos que aparecem.