Investigação
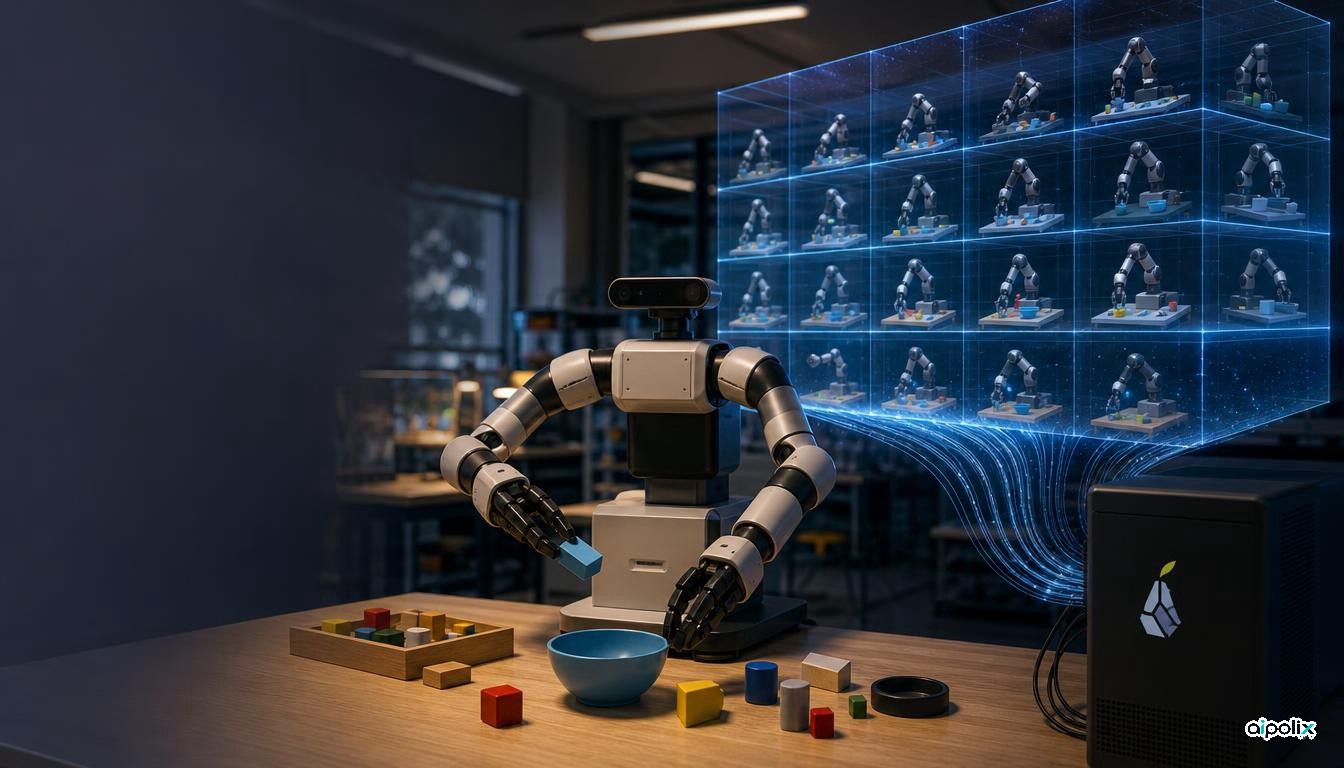
MIT Han Lab treina um modelo aberto de raciocínio com 27B de parâmetros para operar robôs reais apenas com aprendizagem por reforço em simulação e disponibiliza o motor PEAR em código aberto
Uma equipa liderada por Jiaming Tang, Zhuoyang Zhang, Junxian Guo e Song Han publicou o PEAR a 13 de novembro de 2026, com o artigo arXiv 2611.18562. Partindo do Qwen3.8-27B e sem demonstrações, a aprendizagem por reforç…