
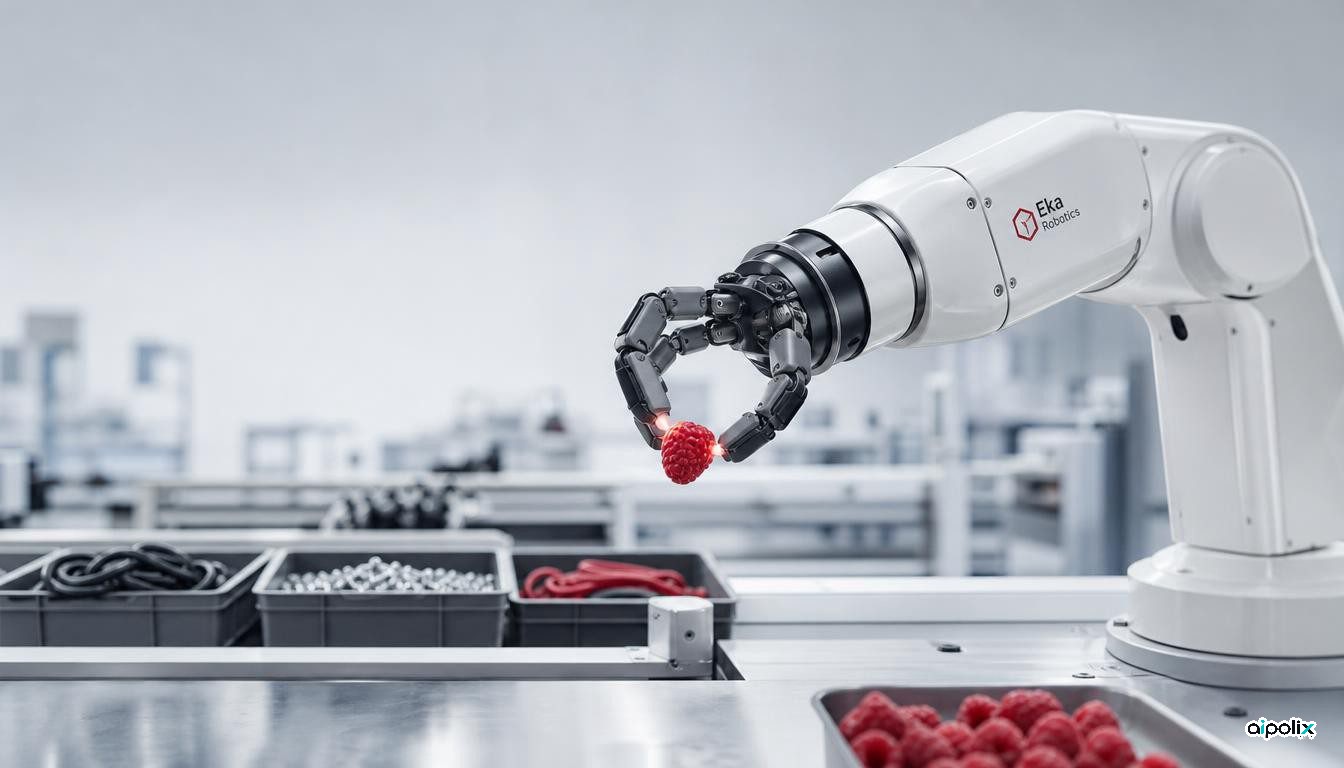
یک استارتاپ رباتیک که به جای یادگیری مبتنی بر دوربین روی حس نیرو شرط بسته، به جمع شرکتهای میلیارد دلاری پیوسته است. به گزارش TechCrunch در روز سهشنبه ۲۰ اکتبر ۲۰۲۶، Eka Robotics دور سری A به مبلغ ۱۵۰ میلیون دلار را نهایی کرد که ارزش آن را پس از سرمایهگذاری به ۱٫۴۵ میلیارد دلار میرساند. Andreessen Horowitz و F-Prime رهبری این دور را بر عهده داشتند و a16z همان روز یادداشتی منتشر کرد و تأیید کرد که سرمایهگذار اصلی این دور است.
بنیانگذاران Eka پولکیت آگراوال، استاد MIT و مدیر آزمایشگاه Improbable AI در CSAIL، و توماس هارنویا، پژوهشگر پیشین Google DeepMind و از پدیدآورندگان الگوریتم یادگیری تقویتی Soft Actor-Critic، هستند. محصول اصلی این شرکت چیزی است که آن را مدل بینایی-نیرو-کنش (VFA) مینامد. بسیاری از مدلهای پایه رباتیک امروزی زبان، تصویر و فرمان حرکتی را به هم پیوند میدهند، اما مدل Eka بر نیروهایی تکیه دارد که دست ربات هنگام تماس حس میکند و از بینایی بیشتر برای یافتن جای جسم استفاده میکند.
این شرکت مدل، حسگرها، کنترلگر و دست ربات را یکپارچه طراحی میکند تا اگر جسمی در حال لیز خوردن باشد گرفتن آن اصلاح شود، یا مقاومت هنگام جا زدن یک قطعه به جای ایجاد خطا، حرکت را تغییر دهد. Eka به جای یادگیری از ساعتها نمایش انسانی، سیاستهای کنترلی خود را با یادگیری تقویتی در شبیهساز فیزیکی آموزش میدهد؛ جایی که رباتهای مجازی شمار بسیار زیادی از حالتها و شکستها را تمرین میکنند. بنیانگذاران به TechCrunch گفتند میتوانند در چند دقیقه هزاران ساعت تجربه رباتیک تولید کنند، اما جزئیات چندانی از روش کارشان نگفتند.
ارقام عملکرد را خود شرکت و سرمایهگذارانش اعلام کردهاند. a16z میگوید این سامانه در آزمایشهای آزمایشگاهی برداشتن اجسام از سبد تا ۱۵۰۰ برداشت در ساعت انجام میدهد، یعنی حدود دو و نیم برابر سرعت انسان، و TechCrunch به ادعای شرکت درباره اطمینانپذیری بیش از ۹۵ درصد برای اجسام تا یک کیلوگرم اشاره میکند. کریس هاوزر، استاد دانشگاه ایلینوی که یکی از نمایشها را دیده، به TechCrunch گفت ربات بدون آموزش دوباره با اجسام گوناگون سازگار شد. به گفته آگراوال، گیره ربات کمتر از ۱۰۰۰ دلار قیمت دارد و برای ۵ میلیون چرخه کاری طراحی شده؛ رقمی کمتر از حدود ۲۰ میلیون چرخهای که از بازوهای صنعتی استاندارد انتظار میرود.
این سرمایه در زمانی میرسد که سرمایهگذاران با شتاب به سوی هوش مصنوعی فیزیکی میروند. Eka کار را با دو کاربرد صنعتی، یعنی برداشتن و جاگذاری قطعات و جابهجایی سیمها، آغاز کرده و پروژههای آزمایشی محرمانهای با مشتریان صنعتی دارد. a16z فرصت اصلی را در تبدیل مهارت دستی به یک توانایی عمومی میبیند تا کارخانهها برای هر جسم یا ماده تازه به یک پروژه مهندسی جداگانه نیاز نداشته باشند.
پرسشهای مهمی هنوز بیپاسخ مانده است. همه نتایج تاکنون از آزمایشگاه و نمایشها به دست آمده، نه از خطوط تولید. هاوزر هشدار داد آزمون اصلی، کار بیوقفه به مدت یک سال روی خطوط مونتاژ واقعی است و هنوز روشن نیست این روش تا چه حد فراتر از برداشتن و جاگذاری قابل تعمیم باشد. Eka خودش اطلاعیه یا مقاله فنی منتشر نکرده و نام دیگر سرمایهگذاران این دور اعلام نشده است.