
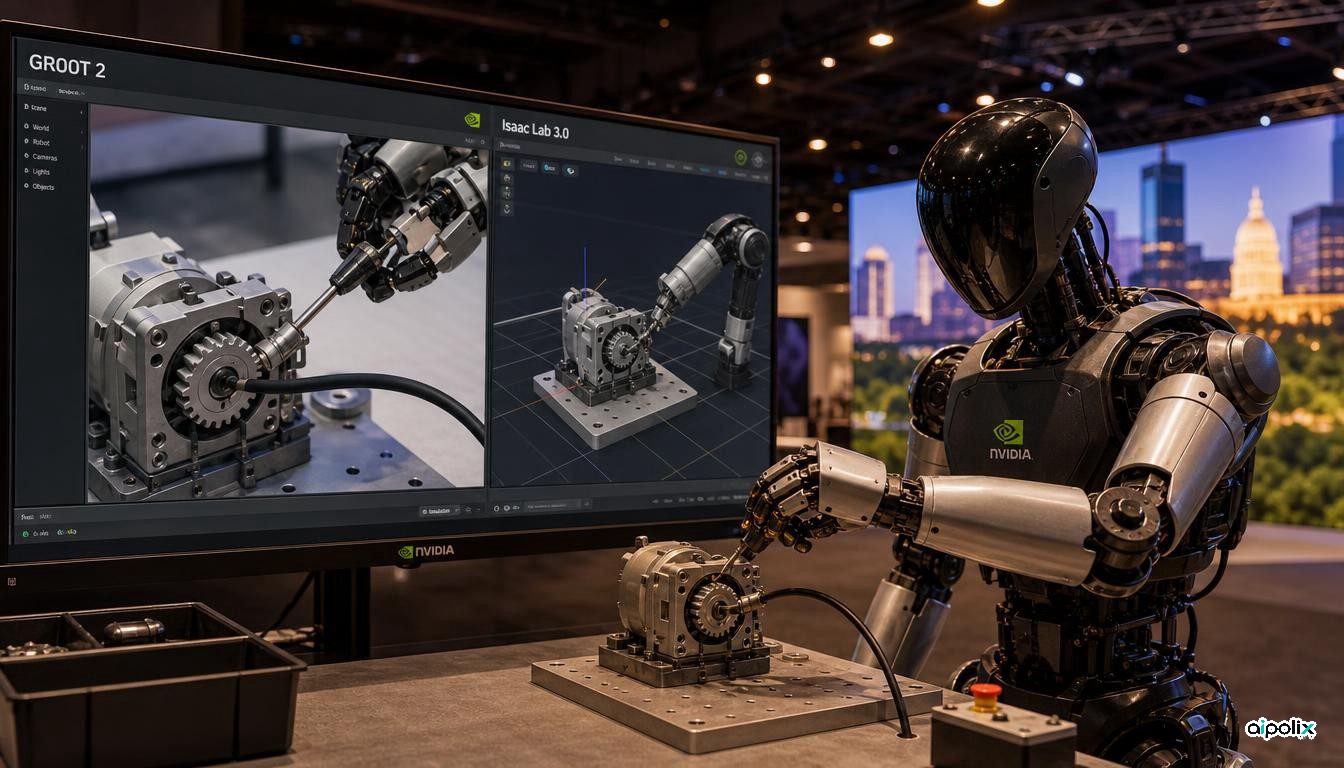
A NVIDIA afirmou a 9 de novembro de 2026 que vai apresentar novas tecnologias abertas de robótica na Conferência de Aprendizagem de Robots em Austin, no Texas, num artigo de blogue de Sasa Docca. A peça central é o GR00T 2, descrito como um modelo aberto de ação sobre o mundo, construído sobre o NVIDIA Cosmos e treinado com dados diversos de robots e de humanos, incluindo 100 mil horas de dados egocêntricos humanos de código aberto da própria empresa. A companhia diz que o modelo deve ajudar os robots a aprender manipulação delicada e não apenas locomoção, uma mudança que, segundo o texto, marca a conferência a par da robótica agentiva.
A NVIDIA publica várias métricas próprias para o GR00T 2. Diz que o modelo concluiu 40 de 50 tarefas avaliadas pelo menos uma vez sem demonstrações específicas, transfere competências aprendidas com demonstrações humanas entre corpos de robots diferentes, e alcançou 71 por cento de sucesso médio em 50 tarefas com uma demonstração por tarefa, subindo para 95 por cento com cinco. Agentes podem usar uma interface de programação e ferramentas de apoio para encadear competências e recuperar de erros. A empresa afirma ainda que o modelo está entre os três primeiros nas tabelas RoboCasa365, RoboLab, RoboDojo e MolmoSpaces, com várias vitórias.
Entre os primeiros utilizadores citados estão a Nexuni, que o ensaiam na lavandaria robotizada, a Foxconn, que o aplica à automatização fabril de servidores, e a Siemens, que o avalia em casos industriais. A MicroAGI usa uma versão afinada com aprendizagem por reforço para trocar cabos Ethernet com um braço YAM e planeia mostrar um fluxo agentivo na conferência. A NVIDIA também publica um fluxo de vídeo para dados que transforma filme humano em demonstrações simuladas, e o modelo EgoHand, que reconstrói o movimento da mão em três dimensões e, segundo a empresa, ultrapassou 40 mil transferências no Hugging Face nas duas semanas após o lançamento, treinado com dados da Noitom Robotics.
A simulação é a outra metade do anúncio. O Isaac Lab 3.0, a versão mais recente da estrutura aberta de aprendizagem de robots da NVIDIA, permite que investigadores usem agentes para montar ambientes de treino, escolher entre os motores físicos NVIDIA PhysX e Newton, selecionar renderizadores e aplicar uma nova biblioteca de pós-treino por reforço a modelos de base como o GR00T. A integração mais estreita com o Newton deverá modelar objetos deformáveis como cabos e tecidos e mãos articuladas complexas. A NVIDIA diz que o Isaac Lab 3.0 com Newton atingiu até 2,5 vezes o débito de treino do Isaac Lab 2.3 com PhysX num teste de manipulação destreza baseada em visão. Parceiros citados incluem a Skild AI, que anunciou um resolvedor baseado no Newton chamado STEEL, além de Flexion, FieldAI, Dyna Robotics, Walden Robotics e Dexmate.
Dois novos testes abertos pretendem medir a destreza industrial. O DexBench, desenvolvido pela RLWRLD com a NVIDIA sobre o Isaac Lab-Arena, cobre 15 tarefas em quatro cenários de retalho, logística, indústria e hotelaria. O VABAR, da UC Berkeley e da NVIDIA, avalia robots em seis tarefas industriais com variações e métricas padronizadas. O próprio Isaac Lab-Arena, uma estrutura aberta para correr políticas em muitas variações simuladas, chega à conferência numa pré-visualização de programadores 0.4. Uma nota associada descreve o AlphaNIST, uma única política treinada no Isaac Lab nas 20 tarefas da placa de montagem NIST; a NVIDIA diz que atingiu mais de 98 por cento de sucesso no treino, face a 81 por cento em políticas separadas por tarefa, com cerca de 39 vezes menos tempo de processador gráfico, graças a um método da Universidade de Washington e da NVIDIA chamado amostragem guiada pelo sucesso.
O texto destaca ainda a robótica agentiva. A estrutura Graph-as-Policy da UC Berkeley usa agentes para ligar competências soltas em programas de robots, testá-los na simulação Isaac e refiná-los a partir das falhas. Ken Goldberg, professor de robótica na UC Berkeley e um dos responsáveis pelo VABAR e por essa estrutura, é citado a dizer que a robótica agentiva é o desenvolvimento tecnológico mais entusiasmante desde a internet em 1995. A Ambi Robotics, a Bosch Research e a Siemens estão a explorar a abordagem. Dois artigos da NVIDIA, GRAIL e RoboTTT, estão entre os seis finalistas dos prémios de melhor artigo da conferência. Todos os números de capacidade, tabelas e débito acima são afirmações da NVIDIA ou dos parceiros nomeados; o blogue não apresenta testes independentes do GR00T 2 ou do Isaac Lab 3.0.