
A Google DeepMind disse a 10 de novembro de 2026 que está a apresentar o Gemini Robotics 2.5, que descreveu como o seu modelo de visão, linguagem e ação mais capaz até agora. O texto oficial é assinado por Carolina Parada. Escreveu que o modelo aumenta tanto a variedade de competências que um robot pode aprender como a rapidez com que as adquire, com ganhos de destreza, fiabilidade e segurança pensados para ajudar os robots a saírem dos laboratórios para locais de trabalho menos estruturados.
A DeepMind disse ter avaliado o modelo em mais de 200 tarefas distintas, incluindo usar ferramentas do dia a dia, atar um laço numa caixa de presente e pipetar líquido. Face a bases de comparação anteriores, a empresa reportou uma taxa de sucesso 30 a 100 por cento mais alta consoante o tipo de tarefa, e disse que os robots concluíram as tarefas 20 a 30 por cento mais depressa. Como nos modelos Gemini Robotics anteriores, afirmou que o sistema funciona com muitos tipos de robot, incluindo o humanoide Apollo 2 da Apptronik, que usa a mão SharpaWave de cinco dedos e 22 graus de liberdade, e uma plataforma Franka Duo com pinças de dois dedos.
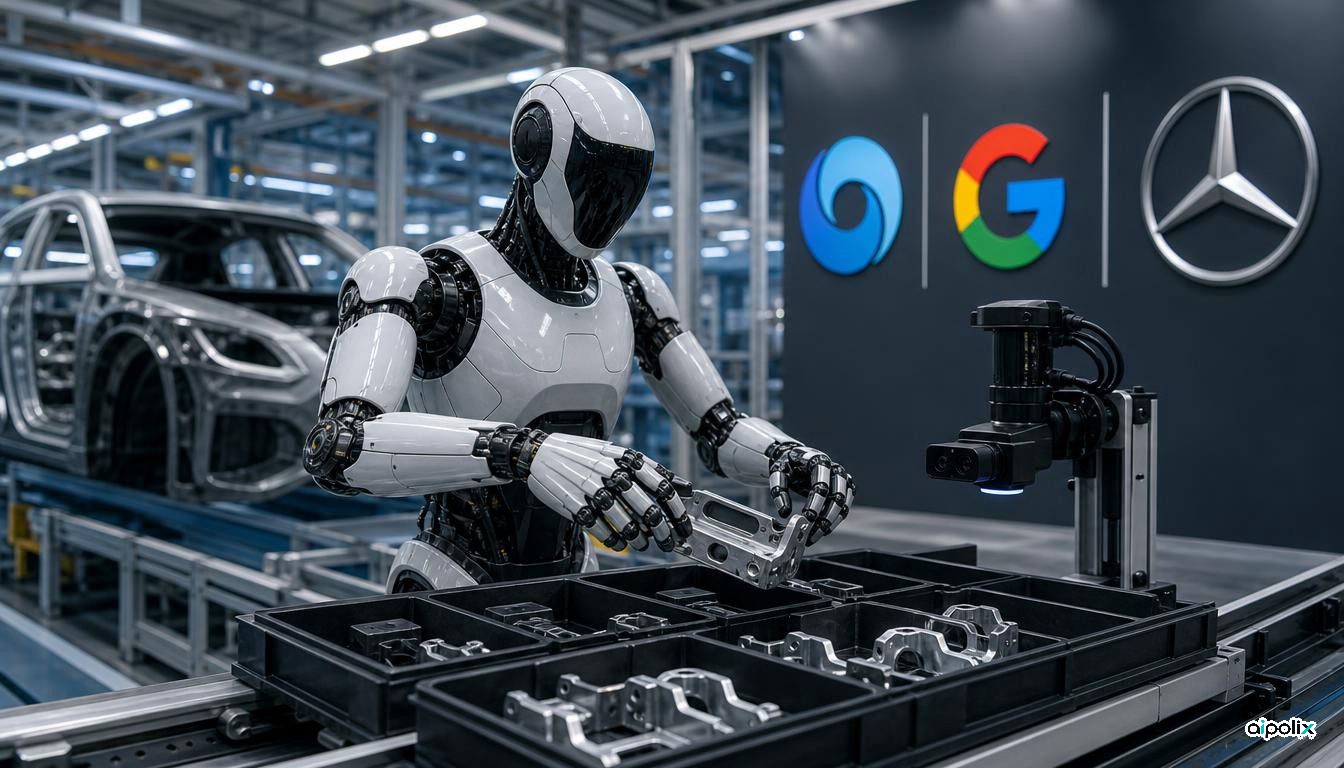
A afirmação mais concreta sobre o mundo real é uma prova de conceito com a Apptronik e a Mercedes-Benz em linhas automóveis ativas em Kecskemét, na Hungria, e em Sindelfingen, na Alemanha. A DeepMind disse que o Apollo 2 usou um modelo de raciocínio corporificado, o Gemini Robotics ER, para acompanhar o fluxo de trabalho e o Gemini Robotics 2.5 para controlar mãos e braços ao retirar suportes metálicos de contentores e colocá-los em tabuleiros de sequência. A empresa reportou uma taxa de sucesso de 96 por cento nessa tarefa de preparação de peças. Jeff Cardenas, cofundador e diretor-executivo da Apptronik, é citado a dizer que os modelos melhoraram de forma acentuada em poucas semanas de treino adicional e se transferiram para a produção da Mercedes-Benz com muito pouca perda de desempenho.
Na segurança, a DeepMind disse que o Gemini Robotics 2.5 usa orientação de raciocínio no momento da inferência para contornar riscos físicos enquanto trabalha. Nas suas avaliações, essa capacidade aumentou a conclusão segura de tarefas junto de obstáculos em 33 por cento e junto de pessoas próximas em 43 por cento. A empresa também disse que o Gemini 4 Argon lidera neste momento as suas avaliações de robots agentes quanto a recusar tarefas inseguras, resolver incerteza e trabalhar perto de humanos. Para testar a resistência a instruções adversas, está a publicar o ASIMOV-Jailbreak, um critério aberto com centenas de pedidos que disfarçam pedidos inseguros em dezenas de cenas. A DeepMind disse que o Argon alcançou 99,5 por cento de resistência, face a 82 por cento da base anterior, o Gemini Robotics ER 2.
O texto também descreveu o Gemini 4 Argon como um acelerador da própria investigação em robótica. A DeepMind disse que o Argon pode gerar milhares de ensaios simulados a partir de uma cena real filmada, ajudar a construir um gémeo digital e ajudar os investigadores a formular hipóteses sobre falhas a partir de vídeo e a testar melhorias na simulação e em robots reais. Combinado com demonstrações reais, afirmou a empresa, esse ciclo ajuda um robot a generalizar mais depressa para cenas e objetos novos.
O Gemini Robotics 2.5 está a ser disponibilizado aos parceiros de robótica da DeepMind. Os agradecimentos referem parceiros como a Agile, a Apptronik e a Mercedes-Benz. As percentagens de desempenho, o valor de 96 por cento na fábrica e as taxas de resistência a instruções adversas são resultados reportados pela DeepMind a partir das suas avaliações e de uma prova de conceito com parceiros; esta reportagem não cronometrou nem pontuou esses ensaios de forma independente. Convém tratar o trabalho fabril como um piloto numa tarefa definida de preparação de peças, e não como prova de que robots humanoides estão prontos para chãos de fábrica sem restrições.