
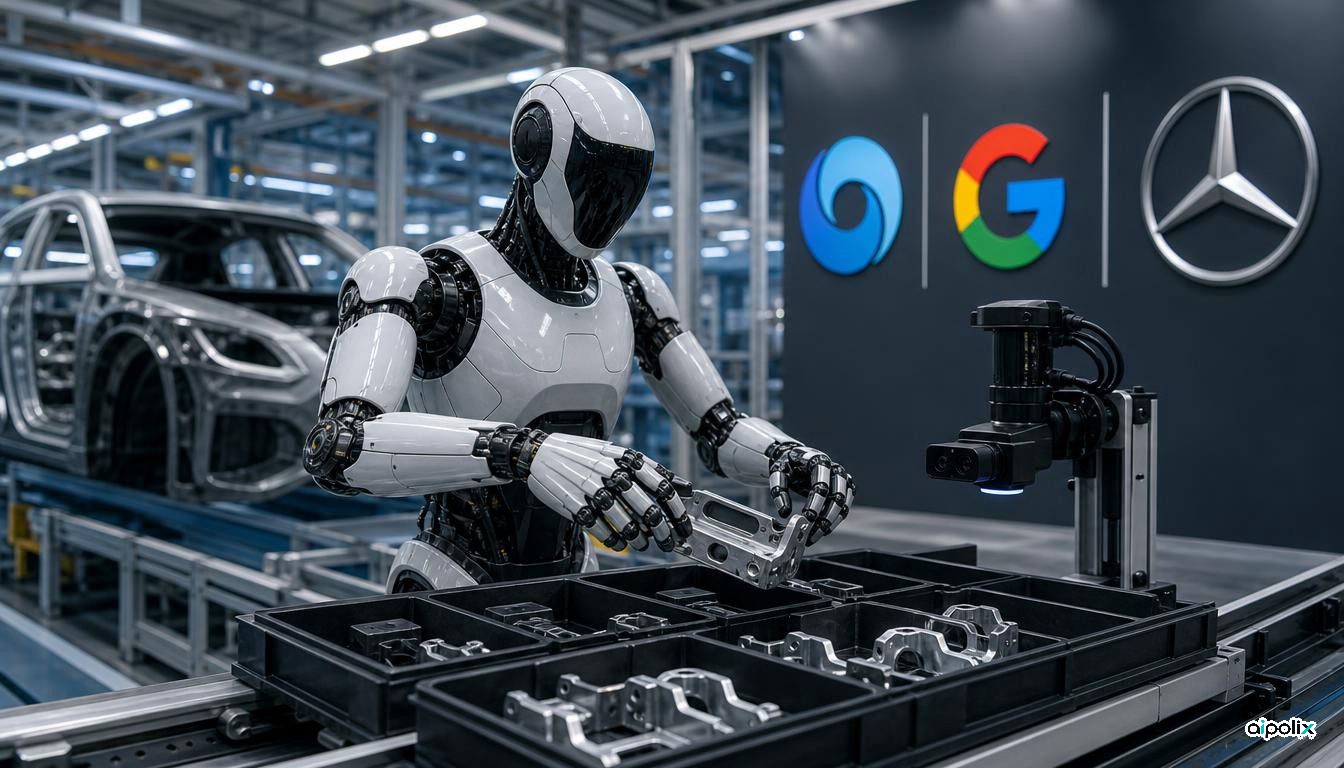
Google DeepMind a indiqué le 10 novembre 2026 qu'elle présente Gemini Robotics 2.5, décrit comme son modèle vision-langage-action le plus capable à ce jour. Le texte officiel est signé Carolina Parada. Elle a écrit que le modèle élargit à la fois l'éventail des compétences qu'un robot peut apprendre et la vitesse à laquelle il les acquiert, avec des progrès en dextérité, en fiabilité et en sécurité destinés à aider les robots à quitter les laboratoires pour des lieux de travail moins structurés.
DeepMind a indiqué avoir évalué le modèle sur plus de 200 tâches distinctes, notamment l'usage d'outils du quotidien, le nouage d'un nœud sur un paquet-cadeau et le pipetage d'un liquide. Par rapport à des bases de comparaison antérieures, l'entreprise a rapporté un taux de réussite supérieur de 30 à 100 pour cent selon le type de tâche, et indiqué que les robots achevaient les tâches 20 à 30 pour cent plus vite. Comme pour les modèles Gemini Robotics précédents, elle a indiqué que le système fonctionne avec de nombreux types de robots, y compris l'humanoïde Apollo 2 d'Apptronik, équipé de la main SharpaWave à cinq doigts et 22 degrés de liberté, et une plateforme Franka Duo munie de pinces à deux doigts.
L'affirmation la plus concrète sur le terrain est une preuve de concept menée avec Apptronik et Mercedes-Benz sur des lignes automobiles en activité à Kecskemét, en Hongrie, et à Sindelfingen, en Allemagne. DeepMind a indiqué qu'Apollo 2 s'appuyait sur un modèle de raisonnement incarné, Gemini Robotics ER, pour suivre le déroulement du travail, et sur Gemini Robotics 2.5 pour commander ses mains et ses bras afin de prendre des supports métalliques dans des bacs et de les déposer dans des plateaux de séquence. L'entreprise a rapporté un taux de réussite de 96 pour cent sur cette tâche de préparation de pièces. Jeff Cardenas, cofondateur et directeur général d'Apptronik, est cité disant que les modèles se sont nettement améliorés en quelques semaines d'entraînement supplémentaire et se sont transférés à la production Mercedes-Benz avec très peu de perte de performance.
Sur le plan de la sécurité, DeepMind a indiqué que Gemini Robotics 2.5 utilise un guidage par raisonnement au moment de l'inférence pour contourner les dangers physiques pendant le travail. Dans ses évaluations, cette capacité a augmenté l'achèvement sûr des tâches près d'obstacles de 33 pour cent et près de personnes présentes de 43 pour cent. L'entreprise a aussi indiqué que Gemini 4 Argon arrive aujourd'hui en tête de ses évaluations de robots agents pour le refus de tâches dangereuses, la résolution de l'incertitude et le travail à proximité d'humains. Pour tester la robustesse face aux consignes adverses, elle publie ASIMOV-Jailbreak, un banc d'essai ouvert contenant des centaines de requêtes qui déguisent des demandes dangereuses dans des dizaines de scènes. DeepMind a indiqué qu'Argon avait atteint 99,5 pour cent de résistance, contre 82 pour cent pour sa base précédente, Gemini Robotics ER 2.
Le texte décrit aussi Gemini 4 Argon comme un accélérateur de la recherche en robotique elle-même. DeepMind a indiqué qu'Argon peut générer des milliers d'essais simulés à partir d'une scène filmée, aider à construire un jumeau numérique, et aider les chercheurs à formuler des hypothèses sur un échec à partir d'une vidéo puis à tester des améliorations en simulation et sur de vrais robots. Combinée à de vraies démonstrations, a indiqué l'entreprise, cette boucle aide un robot à généraliser plus vite à de nouvelles scènes et à de nouveaux objets.
Gemini Robotics 2.5 est déployé auprès des partenaires robotique de DeepMind. Les remerciements citent notamment Agile, Apptronik et Mercedes-Benz. Les pourcentages de performance, le chiffre de 96 pour cent en usine et les taux de résistance aux consignes adverses sont des résultats rapportés par DeepMind à partir de ses évaluations et d'une preuve de concept menée avec des partenaires; cette enquête n'a pas chronométré ni noté ces essais de manière indépendante. Il convient de traiter le travail en usine comme un pilote sur une tâche définie de préparation de pièces, et non comme la preuve que des robots humanoïdes sont prêts pour des ateliers sans contrainte.