
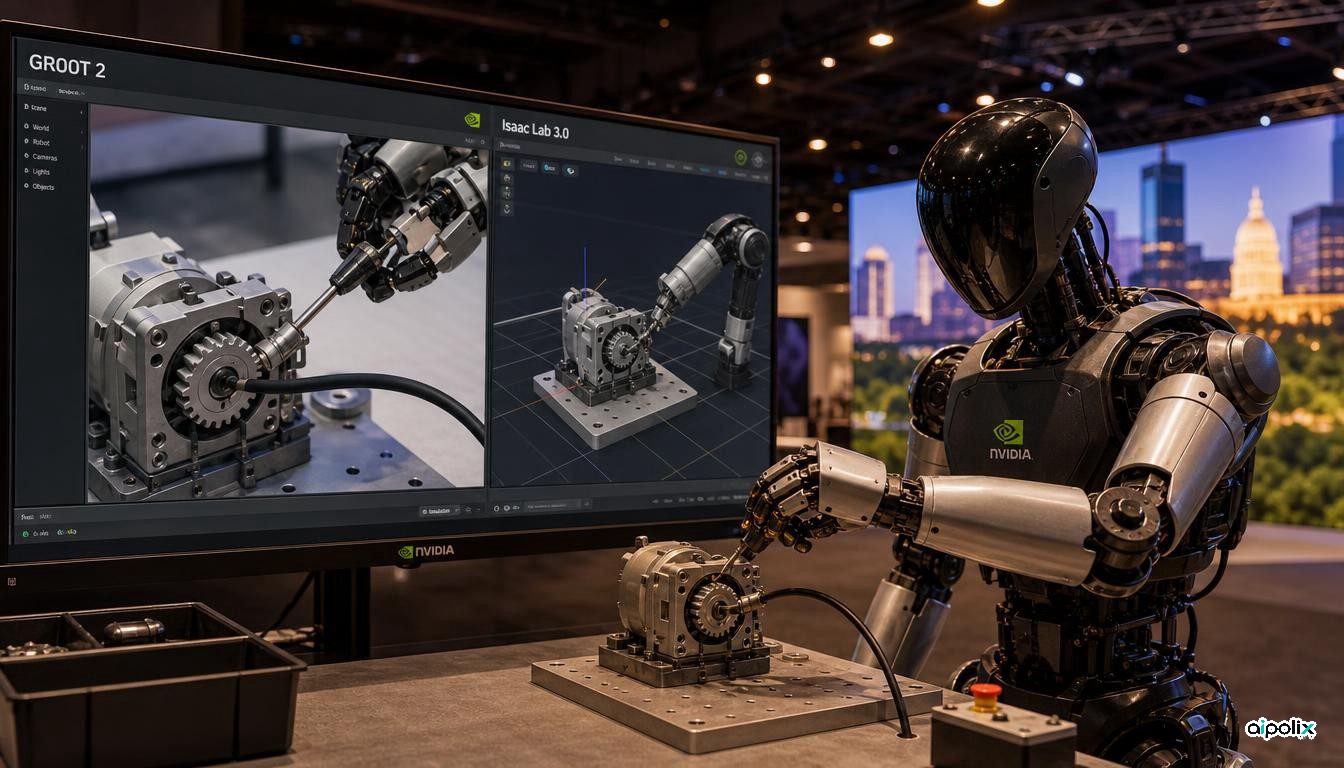
NVIDIA a indiqué le 9 novembre 2026 qu'elle présente de nouvelles technologies ouvertes de robotique à la Conference on Robot Learning d'Austin, au Texas, dans un billet signé Sasa Docca. La pièce maîtresse est GR00T 2, décrit comme un modèle ouvert d'action sur le monde, construit sur NVIDIA Cosmos et entraîné à partir de données variées de robots et d'humains, dont 100 000 heures de données égocentriques humaines libres publiées par l'entreprise. Selon NVIDIA, le modèle doit aider les robots à apprendre une manipulation fine, et non plus seulement à se déplacer, une évolution que le texte place au centre de la conférence, aux côtés de la robotique agentique.
NVIDIA publie plusieurs chiffres d'évaluation internes pour GR00T 2. Elle affirme que le modèle a réussi 40 tâches sur 50 au moins une fois sans démonstration propre à la tâche, qu'il transfère des compétences apprises sur des démonstrations humaines d'un corps de robot à un autre, et qu'il a atteint 71 pour cent de réussite moyenne sur 50 tâches avec une démonstration par tâche, puis 95 pour cent avec cinq. Des agents peuvent s'appuyer sur une interface de programmation et des outils associés pour enchaîner des compétences et se reprendre après une erreur. L'entreprise ajoute que le modèle figure parmi les trois premiers sur les classements RoboCasa365, RoboLab, RoboDojo et MolmoSpaces, avec plusieurs premières places.
Parmi les premiers utilisateurs cités figurent Nexuni, qui l'essaie pour la manutention du linge, Foxconn, qui l'applique à l'automatisation d'usines de serveurs, et Siemens, qui l'évalue dans des cas industriels. MicroAGI utilise une version retravaillée par apprentissage par renforcement pour changer des câbles Ethernet avec un bras YAM, et prévoit de montrer un flux agentique pendant la conférence. NVIDIA publie aussi un flux Video to Data qui transforme une vidéo humaine en démonstrations simulées, ainsi que le modèle EgoHand, qui reconstruit le mouvement de la main en trois dimensions et, selon l'entreprise, a dépassé 40 000 téléchargements sur Hugging Face en deux semaines, entraîné avec des données de Noitom Robotics.
La simulation constitue l'autre volet de l'annonce. Isaac Lab 3.0, dernière version du cadre libre d'apprentissage robotique de NVIDIA, permet aux chercheurs d'utiliser des agents pour préparer des environnements d'entraînement, de basculer entre les solveurs physiques NVIDIA PhysX et Newton, de choisir des moteurs de rendu et d'appliquer une nouvelle bibliothèque de post-entraînement par renforcement à des modèles de fondation comme GR00T. Une intégration plus étroite avec Newton doit modéliser des objets déformables comme les câbles et les tissus, ainsi que des mains articulées complexes. NVIDIA affirme qu'Isaac Lab 3.0 avec Newton a atteint jusqu'à 2,5 fois le débit d'entraînement d'Isaac Lab 2.3 avec PhysX sur un banc d'essai de manipulation fine basée sur la vision. Les partenaires cités comprennent Skild AI, qui a annoncé un solveur basé sur Newton baptisé STEEL, ainsi que Flexion, FieldAI, Dyna Robotics, Walden Robotics et Dexmate.
Deux nouveaux bancs d'essai ouverts visent la dextérité industrielle. DexBench, développé par RLWRLD avec NVIDIA sur Isaac Lab-Arena, couvre 15 tâches dans quatre scènes de commerce, logistique, fabrication et hôtellerie. VABAR, issu de UC Berkeley et de NVIDIA, évalue les robots sur six tâches industrielles avec des variations et des critères standardisés. Isaac Lab-Arena lui-même, un cadre ouvert pour faire tourner des politiques sur de nombreuses variations simulées, arrive à la conférence en aperçu développeur 0.4. Une note associée décrit AlphaNIST, une politique unique entraînée dans Isaac Lab sur les 20 tâches de la carte d'assemblage NIST; NVIDIA dit qu'elle a atteint plus de 98 pour cent de réussite à l'entraînement, contre 81 pour cent pour des politiques séparées par tâche, en utilisant environ 39 fois moins de temps de processeur graphique, grâce à une méthode de l'université de Washington et de NVIDIA appelée échantillonnage guidé par le succès.
Le texte met aussi en avant la robotique agentique. Le cadre Graph-as-Policy de UC Berkeley s'appuie sur des agents pour relier des compétences isolées en programmes pour robots, les tester dans la simulation Isaac et les affiner à partir des échecs. Ken Goldberg, professeur de robotique à UC Berkeley et l'un des responsables de VABAR et de ce cadre, est cité affirmant que la robotique agentique est le développement technologique le plus excitant depuis l'internet de 1995. Ambi Robotics, Bosch Research et Siemens explorent l'approche. Deux articles de NVIDIA, GRAIL et RoboTTT, figurent parmi les six finalistes des prix du meilleur article de la conférence. Tous les chiffres de capacité, de classement et de débit ci-dessus sont des affirmations de NVIDIA ou de ses partenaires; le billet ne présente pas de tests indépendants de GR00T 2 ou d'Isaac Lab 3.0.