
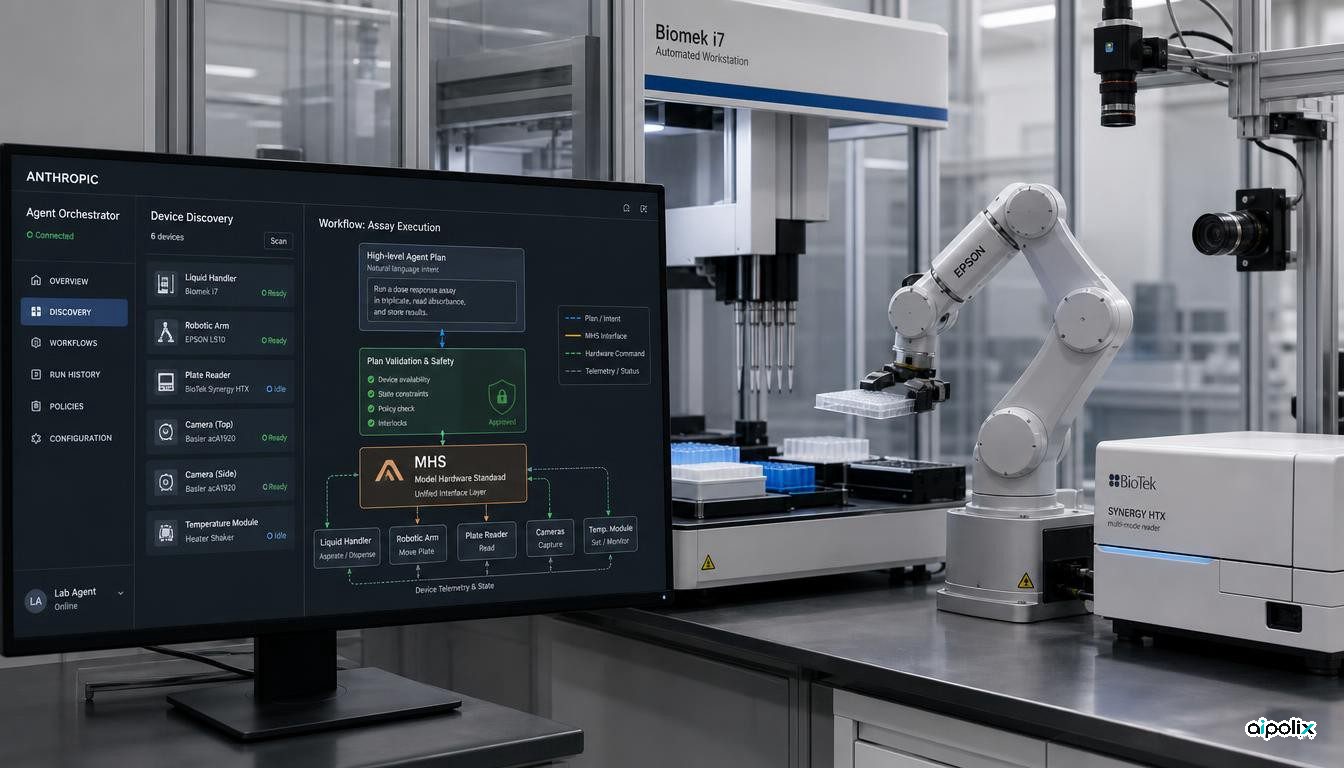
A Anthropic abriu uma pré-visualização de investigação do Model Hardware Standard, ou MHS, uma interface partilhada destinada a permitir que agentes de IA descubram, monitorizem e controlem equipamento físico programável. A pré-visualização importa porque desloca a interoperabilidade dos agentes para além das ferramentas de software e para laboratórios, robótica e indústria transformadora, onde uma acção errada pode ter consequências físicas e onde as interfaces proprietárias dos dispositivos tornaram historicamente a automatização lenta e cara.
A empresa afirma que a especificação inicial está a ser testada com laboratórios científicos e fabricantes antes de uma publicação de código aberto planeada. O anúncio da Anthropic descreve implantações que abrangem manipuladores de líquidos, braços robóticos, microscópios e sistemas laser de computação quântica. A Reuters noticiou de forma independente a pré-visualização de investigação e o seu foco em permitir que os agentes operem dispositivos físicos enquanto a Anthropic e os parceiros desenvolvem avaliações de segurança.
Uma camada comum de controlador entre agentes e máquinas
O MHS introduz um controlador normalizado entre um agente e um dispositivo. Em vez de cada projecto de automatização construir uma integração à medida, o controlador expõe operações básicas como ler o estado e escrever definições, torna os dispositivos descobertos numa rede e descreve capacidades e limites de segurança numa referência legível por máquina. A Anthropic afirma que a mesma interface pode ser alcançada através de mecanismos que incluem o Model Context Protocol, ferramentas de linha de comandos e API de código.
Essa arquitectura é importante para sistemas de agentes porque separa o raciocínio de alto nível do controlo específico do dispositivo. Um agente pode inspeccionar o equipamento disponível, sequenciar operações em várias máquinas, monitorizar resultados e alterar parâmetros. Para operações longas ou sensíveis ao tempo, pode também transformar uma sequência de comandos do controlador em código determinístico, em vez de raciocinar em linha a cada passo.
A ideia assemelha-se ao que os agentes de software ganharam com protocolos normalizados de ferramentas, mas com uma fronteira de consequência muito mais alta. Uma consulta malformada a uma base de dados pode corromper dados; uma acção de equipamento malformada pode fazer colidir um braço robótico, danificar uma amostra ou criar condições de operação inseguras. A norma tem, por isso, de transportar não só operações invocáveis, mas também restrições, proveniência e um modelo de segurança exigível.
Os ensaios iniciais mostram alavanca e limites
O anúncio da Anthropic inclui várias demonstrações de parceiros. Na Genentech, investigadores usaram o MHS para coordenar um manipulador de líquidos, um braço robótico e um leitor de placas num ensaio de proteínas. O sistema conseguiu recuperar de alguns erros de instrumento, mas também expôs uma fraqueza central: o modelo tratou inicialmente um problema físico, bolhas num líquido viscoso, como se novas tentativas de parâmetros bastassem para o resolver. Peritos humanos tiveram de explicar a restrição física subjacente antes de o agente adoptar um procedimento mais seguro.
Investigadores da Carnegie Mellon relataram que construíram controladores e uma camada de orquestração para quatro instrumentos em três computadores incompatíveis em cerca de oito horas, comparado com várias semanas para uma instalação convencional de fornecedor. Relataram também experimentação de diluição em série cerca de três vezes mais rápida. Esses números vêm dos investigadores participantes no anúncio da Anthropic, não de uma referência independente, pelo que devem ser tratados como resultados de ensaio inicial e não como desempenho estabelecido em toda a indústria.
Outros ensaios abrangem monitorização de qPCR, robótica, estabilização de laser quântico e plataformas de laboratório. A Anthropic afirma que empresas incluindo a Tecan e a Universal Robots estão a trabalhar no suporte, enquanto a Hugging Face está a acrescentar suporte MHS ao LeRobot e a Raspberry Pi está a permitir integrações para alguns produtos. São sinais úteis de publicação, mas a especificação continua a ser uma pré-visualização de investigação e ainda não é uma norma aberta com implementação independente alargada.
A segurança passa a integrar o contrato da interface
A parte mais consequente do MHS pode ser a tentativa de colocar restrições físicas na própria interface. As descrições de dispositivo podem incluir características e limites de segurança de que um agente precisa antes de emitir acções. Nos ensaios, alguns sistemas usaram também interbloqueios ou confirmação humana para operações arriscadas.
Isso não elimina o problema de risco do modelo. A Anthropic afirma explicitamente que os modelos actuais ainda têm raciocínio espacial e físico fraco, podem exigir contexto pericial substancial e podem falhar o diagnóstico de problemas reais mecânicos, químicos ou biológicos. O equipamento sem interface programável também fica fora do desenho actual. A empresa diz que o período de pré-visualização será usado para construir avaliações adicionais de segurança e um roteiro de segurança física antes de abrir o código da norma.
Para arquitectos, isto é um lembrete de que a autorização de agentes não pode parar numa permissão genérica de chamada de ferramenta. Os agentes físicos precisam de limites ao nível do dispositivo, validação de estado, comportamento de paragem de emergência, identidade e auditabilidade, e regras claras para quando o controlo determinístico deve substituir o raciocínio do modelo. O MHS oferece uma possível camada de interoperabilidade, mas a garantia em produção dependerá de controlos implementados em torno e por baixo dessa camada.
Porque vale a pena acompanhar o MHS
O MHS ainda não é prova de que laboratórios ou fábricas autónomas estejam prontos para operação sem vigilância. A evidência é um conjunto de ensaios iniciais de parceiros, sobretudo descritos pela Anthropic e colaboradores, e a própria norma continua restrita a uma pré-visualização de investigação. A alegação mais forte é mais estreita: a Anthropic definiu e implantou uma abstracção comum de agente para equipamento em vários dispositivos e organizações reais, e trata explicitamente as restrições de segurança como parte dessa interface.
Se a especificação for aberta como planeado e ganhar implementação para além dos parceiros de lançamento da Anthropic, poderá tornar-se uma ponte importante entre estruturas de agentes, robótica e automatização de laboratório. Os testes-chave serão se implementadores independentes conseguem reproduzir os ganhos de integração, se os controlos de segurança permanecem exigíveis entre modelos e arneses, e se a norma consegue evoluir sem transformar uma camada conveniente de interoperabilidade numa autoridade de execução demasiado ampla.
Fontes
- https://www.anthropic.com/news/model-hardware-standard-research-preview
- https://www.reuters.com/technology/anthropic-unveils-new-framework-allowing-ai-agents-operate-physical-devices-2026-08-27/