
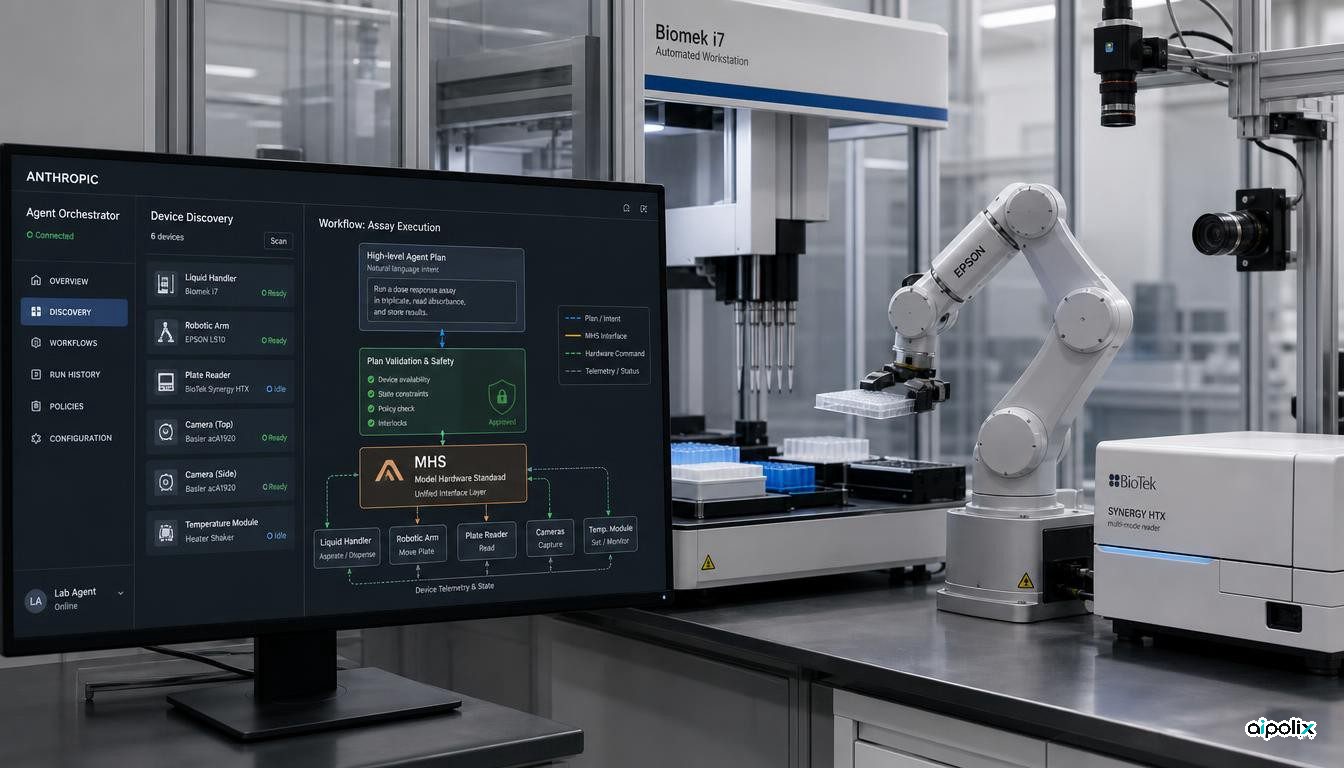
Anthropic a ouvert une prévisualisation de recherche du Model Hardware Standard, ou MHS, une interface partagée destinée à permettre aux agents d’IA de découvrir, surveiller et commander de l’équipement physique programmable. La prévisualisation compte parce qu’elle déplace l’interopérabilité des agents au-delà des outils logiciels, vers les laboratoires, la robotique et l’industrie, où une mauvaise action peut avoir des conséquences physiques et où les interfaces propriétaires des appareils ont historiquement rendu l’automatisation lente et coûteuse.
L’entreprise indique que la spécification précoce est testée avec des laboratoires scientifiques et des fabricants avant une publication libre prévue. L’annonce d’Anthropic décrit des déploiements allant des manipulateurs de liquides aux bras robotiques, microscopes et systèmes laser d’informatique quantique. Reuters a rendu compte de manière indépendante de la prévisualisation de recherche et de son accent sur le fait de laisser des agents manœuvrer des appareils physiques, pendant qu’Anthropic et ses partenaires développent des évaluations de sécurité.
Une couche commune de pilote entre agents et machines
Le MHS introduit un pilote normalisé entre un agent et un appareil. Au lieu que chaque projet d’automatisation construise une intégration sur mesure, le pilote expose des opérations de base telles que la lecture d’état et l’écriture de réglages, rend les appareils découvrables sur un réseau, et décrit capacités et limites de sécurité dans une référence lisible par machine. Anthropic indique que la même interface peut être atteinte via des mécanismes dont le Model Context Protocol, des outils en ligne de commande et des API de code.
Cette architecture compte pour les systèmes d’agents parce qu’elle sépare le raisonnement de haut niveau du contrôle propre à l’appareil. Un agent peut inspecter l’équipement disponible, enchaîner des opérations sur plusieurs machines, surveiller les résultats et modifier des paramètres. Pour des opérations longues ou sensibles au temps, il peut aussi transformer une séquence de commandes de pilote en code déterministe, plutôt que de raisonner en ligne à chaque pas.
L’idée ressemble à ce que les agents logiciels ont gagné avec des protocoles d’outils normalisés, mais avec une frontière de conséquence bien plus élevée. Une requête malformée vers une base de données peut corrompre des données ; une action matérielle malformée peut faire collisionner un bras robotique, endommager un échantillon ou créer des conditions d’exploitation dangereuses. La norme doit donc porter non seulement des opérations invocables, mais aussi des contraintes, une provenance et un modèle de sécurité opposable.
Les essais précoces montrent à la fois le levier et les limites
L’annonce d’Anthropic comprend plusieurs démonstrations de partenaires. Chez Genentech, des chercheurs ont utilisé le MHS pour coordonner un manipulateur de liquides, un bras robotique et un lecteur de plaques pour un dosage de protéines. Le système a pu se remettre de certaines erreurs d’instrument, mais a aussi exposé une faiblesse centrale : le modèle a d’abord traité un problème physique, des bulles dans un liquide visqueux, comme si de nouvelles tentatives de paramètres pouvaient à elles seules le résoudre. Des experts humains ont dû expliquer la contrainte physique sous-jacente avant que l’agent n’adopte une procédure plus sûre.
Des chercheurs de Carnegie Mellon ont rapporté qu’ils avaient construit des pilotes et une couche d’orchestration pour quatre instruments répartis sur trois ordinateurs incompatibles en environ huit heures, contre plusieurs semaines pour une installation classique de fournisseur. Ils ont aussi rapporté une expérimentation de dilution en série environ trois fois plus rapide. Ces chiffres viennent des chercheurs participants dans l’annonce d’Anthropic, non d’une référence indépendante, et doivent donc être traités comme des résultats d’essai précoce plutôt que comme une performance établie à l’échelle de l’industrie.
D’autres essais couvrent la surveillance de qPCR, la robotique, la stabilisation de laser quantique et des plateformes de laboratoire. Anthropic indique que des entreprises dont Tecan et Universal Robots travaillent au soutien, tandis que Hugging Face ajoute le soutien MHS à LeRobot et que Raspberry Pi permet des intégrations pour certains produits. Ce sont des signaux utiles de publication, mais la spécification reste une prévisualisation de recherche et n’est pas encore une norme ouverte à implémentation indépendante large.
La sécurité devient partie du contrat d’interface
La partie la plus lourde de conséquences du MHS peut être la tentative d’inscrire des contraintes physiques dans l’interface elle-même. Les descriptions d’appareil peuvent inclure des caractéristiques et des limites de sécurité dont un agent a besoin avant d’émettre des actions. Dans les essais, certains systèmes ont aussi utilisé des verrouillages ou une confirmation humaine pour des opérations risquées.
Cela n’élimine pas le problème de risque du modèle. Anthropic dit explicitement que les modèles actuels ont encore un raisonnement spatial et physique faible, peuvent exiger un contexte d’expert substantiel, et peuvent échouer à diagnostiquer des problèmes réels mécaniques, chimiques ou biologiques. Le matériel sans interface programmable est aussi hors de la conception actuelle. L’entreprise indique que la période de prévisualisation servira à construire des évaluations de sécurité supplémentaires et une feuille de route de sécurité physique avant d’ouvrir le code de la norme.
Pour les architectes, c’est un rappel que l’autorisation d’un agent ne peut pas s’arrêter à une permission générique d’appel d’outil. Les agents physiques ont besoin de limites au niveau de l’appareil, de validation d’état, d’un comportement d’arrêt d’urgence, d’identité et d’auditabilité, et de règles claires pour le moment où un contrôle déterministe doit remplacer le raisonnement du modèle. Le MHS fournit une possible couche d’interopérabilité, mais l’assurance en production dépendra de contrôles mis en œuvre autour et en dessous de cette couche.
Pourquoi le MHS mérite d’être suivi
Le MHS n’est pas encore la preuve que des laboratoires ou des usines autonomes sont prêts pour un fonctionnement sans surveillance. La preuve est un ensemble d’essais précoces de partenaires, surtout décrits par Anthropic et des collaborateurs, et la norme elle-même reste restreinte à une prévisualisation de recherche. L’allégation plus forte est plus étroite : Anthropic a défini et déployé une abstraction commune d’agent vers le matériel sur plusieurs appareils et organisations réels, et traite explicitement les contraintes de sécurité comme partie de cette interface.
Si la spécification est ouverte comme prévu et gagne une implémentation au-delà des partenaires de lancement d’Anthropic, elle pourrait devenir un pont important entre cadres d’agents, robotique et automatisation de laboratoire. Les tests clés seront de savoir si des implémenteurs indépendants peuvent reproduire les gains d’intégration, si les contrôles de sécurité restent opposables d’un modèle et d’un harnais à l’autre, et si la norme peut évoluer sans transformer une couche commode d’interopérabilité en une autorité d’exécution trop large.
Sources
- https://www.anthropic.com/news/model-hardware-standard-research-preview
- https://www.reuters.com/technology/anthropic-unveils-new-framework-allowing-ai-agents-operate-physical-devices-2026-08-27/